
Szeroka kompatybilność z silnikami
Działa z szeroką gamą silników DC i BLDC oraz AC, zapewniając elastyczność integracji.
Omiń etap projektowania własnych sterowników i stosów komunikacyjnych. Roboteq daje Ci natychmiastową obsługę fieldbusów, funkcje Safety i logiki MicroBasic, która zastępuje zewnętrzne PLC. To architektura, która drastycznie skraca czas wdrożenia prototypu i pozwala łatwo skalować projekt do produkcji seryjnej – bez zmiany technologii i przepisywania kodu.
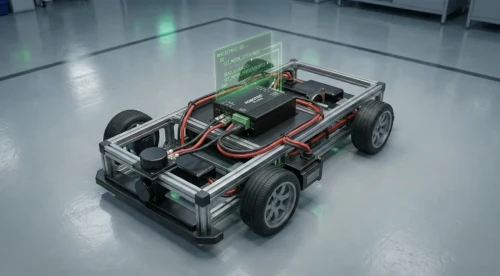
Korzyści
Komplet funkcji i narzędzi, które przyspieszają integrację i zwiększają bezpieczeństwo.
Działa z szeroką gamą silników DC i BLDC oraz AC, zapewniając elastyczność integracji.

Obsługa precyzyjnych popularnych czujników i enkoderów: Hall, SinCos, Resolver, SSI - dla optymalnej kontroli ruchu.

Intuicyjne skryptowanie MicroBasic pozwalające zastąpić PLC.

Obsługa protokołów komunikacyjnych i interfejsów dla łatwej integracji systemów: Ethernet, ProfiBUS, EtherCAT, USB, RS232, CAN.

Certyfikowane funkcje bezpieczeństwa dla wymagających aplikacji przemysłowych i robotycznych.

Kompletny zestaw narzędzi programistycznych i diagnostycznych dla Windows, Linux, Android i iOS.
Zastosowania
Rozwiązania Nidec Roboteq wspomagają automatyzację w robotyce, przemyśle i R&D.

wózków samojezdnych, robotów magazynowych

wymagających precyzyjnych osi napędowych.

(sprzątające, utility, outdoor)

budujące własne platformy robotyczne
Gotowe zestawy
Dobieramy gotowe konfiguracje napędów i czujników do typowych scenariuszy wdrożeń.
Napęd zintegrowany
142LDA20XROB
Sterownik
GBLG2660T

Napęd zintegrowany
AGV060B02
Sterownik
SBLG2360T

Robotyzuj sprawniej
Spójny stack napędów, sterowania i software'u przyspiesza uruchomienie i zmniejsza ryzyko.

Dzięki gotowym zestawom AGV i narzędziom.

Dwukanałowe sterowniki, skrypty zamiast dodatkowych PLC.

Fieldbusy przemysłowe.

Od pojedynczego prototypu do dużej floty robotów.

Jeden dostawca całego podsystemu napędowego.

Przy większych wolumenach zamówień.
Rozwiązania
Nowoczesne sterowniki silników, protokoły komunikacyjne i narzędzia developerskie w jednym ekosystemie.

nawet przy trudnych obciążeniach
Skróć czas uruchomienia do godzin dzięki zintegrowanemu systemowi auto-strojenia. Zaawansowane sterowanie z prędkością 16 kHz i FOC gwarantuje płynny ruch przy tych samych gabarytach silnika.

sprzętu i oprogramowania
Przyspiesz pracę działu R&D, korzystając z gotowych sterowników ROS oraz API dla systemów Linux i Windows. Połącz napęd z siecią przemysłową, taką jak EtherCAT lub Modbus TCP, bez pisania dodatkowego kodu. Elastyczna konfiguracja wejść analogowych i cyfrowych pozwala obsługiwać peryferia napędowe robota bezpośrednio z poziomu panelu.

i łatwa rozbudowa
Mniej sterowników, mniej kabli i szybszy montaż dzięki sterowaniu 2-kanałowemu oraz gotowym zestawom AGV. Zbuduj skalowalny standard, wykorzystując tę samą elektronikę i oprogramowanie niezależnie od tego, czy robot ma przewozić 50 kg, czy 2 tony.

ludzi i elektroniki
Zgodność z normami (SIL3 / PLe) bez dodatkowego sprzętu dzięki wbudowanemu STO. Sterownik zabezpiecza operatora inteligentną auto-ochroną prądu, a rejestrator "Black Box" gwarantuje bezpieczną diagnostykę każdego zdarzenia.

i zerowe opóźnienia
Wyeliminuj zewnętrzny sterownik i zbędne okablowanie, przenosząc inteligencję bezpośrednio do napędu. Dzięki MicroBASIC skrócisz czas rozwoju i obniżysz koszty systemu, zarządzając wejściami/wyjściami i logiką aplikacji w jednym, kompaktowym urządzeniu.
Produkty
Od kompaktowych sterowników po zaawansowane systemy napędowe.

Sterowniki do silników 3-fazowych BLDC z FOC, CAN/USB i opcjami bezpieczeństwa STO – od kompaktowych do wysokoprądowych.

Sterowniki do silników szczotkowych: single/dual/triple-channel, CAN/USB, wersje od kompaktowych po high-power.

Sterowniki do silników indukcyjnych AC z FOC i sprzężeniem z enkodera – do aplikacji wymagających trwałości i stabilnej pracy.

Czujniki magnetycznej taśmy prowadzącej (AGV) + akcesoria: taśmy, okablowanie, konfiguracja i diagnostyka.

Zarządzanie bateriami Li-Ion/LiFePO4: monitoring każdej celi, aktywne balansowanie, ochrona i wsparcie rekuperacji.

Element do 3-fazowych BLDC skracający drogę hamowania przez zwarcie faz przy aktywacji STO.

Magnetyczne styki ładowania dla robotów mobilnych – szybkie „dokowanie” i stały docisk kontaktów.

Ochrona zasilania i sterownika przed przepięciem przy rekuperacji – pochłanianie energii hamowania w rezystorze.

Kompletne zestawy napędowe (2x motor/gear/wheel + dopasowany sterownik + okablowanie) zestrojone „plug & play” dla AMR/AGV.

Zintegrowane zespoły motor-przekładnia-koło (różne payloady i warianty hamulca) oraz silniki frameless do własnej mechaniki.

Konfiguracja, diagnostyka, logi, symulatory i drivery (ROS/ROS2) – komplet narzędzi do wdrożenia i serwisu.

Okablowanie, izolatory, breakout boardy i akcesoria montażowe – przyspieszają integrację i poprawiają niezawodność.
W technologiach Roboteq jesteśmy specjalistami. Nasi konsultanci przeprowadzą Cię przez proces doboru sprzętu i wstępnego strojenia. Nie zostajesz sam - otrzymujesz wsparcie posprzedażowe oraz dostęp do technicznego forum użytkowników.


FAQ
Roboteq to sterownik napędu (motor controller), który zarządza pracą silników w robotach i pojazdach mobilnych: kontroluje moment, prędkość, hamowanie i kierunek jazdy. Najczęściej stanowi warstwę low-level control pomiędzy komputerem pokładowym a napędem.
Typowe zastosowania to AMR/AGV, UGV, wózki autonomiczne, platformy logistyczne oraz pojazdy specjalne z napędem elektrycznym. Sprawdza się tam, gdzie liczy się stabilna trakcja i przewidywalne zachowanie napędu w cyklu pracy 24/7.
Dobór zaczyna się od napięcia magistrali DC (np. 24V/48V/60V), prądu ciągłego oraz prądu szczytowego wymaganych przez silnik i profil obciążenia. W praktyce kluczowe jest policzenie marginesu na przyspieszenia, podjazdy i moment rozruchowy.
W zależności od serii kontrolery mogą obsługiwać silniki BLDC (z czujnikami Halla lub bez) oraz silniki DC brushed. Wybór technologii napędu wpływa na kulturę pracy, sprawność i wymagania dotyczące sprzężenia zwrotnego.
W aplikacjach wymagających stabilnej prędkości i powtarzalności ruchu stosuje się closed-loop control z enkoderem lub Hallami. Daje to lepszą kompensację zmian obciążenia oraz bardziej przewidywalne przyspieszanie i hamowanie.
W robotyce mobilnej najczęściej wykorzystuje się CAN bus, RS232/RS485 oraz USB do konfiguracji i diagnostyki. Wybór interfejsu wpływa na architekturę sterowania (MCU/IPC/PLC) i integrację z systemami w czasie rzeczywistym.
Tak, w architekturach przemysłowych sterownik napędu często współpracuje z PLC przez interfejsy szeregowe lub CAN, a logika procesu jest realizowana w warstwie nadrzędnej. Kluczowe jest zdefiniowanie cyklu wymiany danych i strategii obsługi błędów.
Wiele aplikacji mobilnych używa konfiguracji dual-channel do sterowania lewym i prawym napędem w platformie differential drive lub skid-steer. Taki układ upraszcza okablowanie i pozwala spójnie realizować rampy oraz limity prądu.
Typowo konfiguruje się rampy przyspieszania/hamowania, limity prądu, tryb sterowania (moment/prędkość) oraz parametry regulatora dla pracy ze sprzężeniem zwrotnym. Dobre strojenie redukuje szarpnięcia i poprawia trakcję.
Podczas hamowania regeneracyjnego energia może podnosić napięcie szyny DC (regen overvoltage), szczególnie przy dużej bezwładności. W takich projektach stosuje się strategię absorpcji energii, np. rezystor hamowania (shunt) i odpowiednie progi ochronne.
Poza konfiguracją napędu krytyczne są: awaryjne odcięcie (E-Stop), kontrola undervoltage/overvoltage, zabezpieczenia prądowe oraz poprawna architektura okablowania i masy. To fundament dla bezpiecznej pracy robota w środowisku przemysłowym.
Należy uwzględnić warunki chłodzenia, temperaturę otoczenia, duty cycle oraz margines prądowy w stosunku do obciążenia. W praktyce stabilna termika jest jednym z głównych czynników niezawodności kontrolera napędu.
W utrzymaniu ruchu kluczowe są odczyty prądu, napięcia, temperatury oraz kody błędów i stany pracy. Integracja telemetrii napędu pozwala szybciej wykonywać root cause analysis i ograniczać przestoje floty.
W wybranych zastosowaniach wykorzystuje się logikę lokalną na sterowniku do prostych sekwencji i reakcji na wejścia. To podejście bywa użyteczne w architekturach edge control, gdzie część decyzji musi zadziałać bez opóźnień sieciowych.
Najlepiej zebrać: parametry silnika, zasilanie (napięcie), docelowe prędkości i masę pojazdu, typ przekładni, masę obciążenia oraz wymagane interfejsy komunikacji. To umożliwia dobór sterownika pod realne piki prądowe i warunki pracy.
Kontakt
Skontaktujemy się, pomożemy dobrać rozwiązanie pod Twój projekt i przygotujemy spersonalizowaną ofertę.